
ビッグドッグ(英: BigDog)とは、2005年にアメリカ合衆国のボストン・ダイナミクス社とジェット推進研究所、ハーバード大学が開発した四足歩行ロボットである[1]。
ビッグドッグ(英: BigDog)とは、2005年にアメリカ合衆国のボストン・ダイナミクス社とジェット推進研究所、ハーバード大学が開発した四足歩行ロボットである[1]。
ビッグドッグは起伏の多い地形で歩兵に随伴出来る輸送用ロボットとして用いる為、米国防高等研究計画局による資金提供で開発された。
歩行の様子は幾つかの動画共有サイトに掲載されている。まるで向かい合った二人の人間が足踏みしているかの様な、機械とは思えぬ動きが特徴。荒い砂利道、雪上、砂浜、及び海の浅瀬などでも問題無く歩行出来る。また、歩幅が非常に小さくはなるが、急な勾配も登る事が出来る。2008年3月18日には新しい動画がリリースされ、横から胴体部分を蹴られても倒れる事無く即座に姿勢を復元出来、氷上で足を滑らせても素早く体制を立て直す事で転倒にはいたらないという姿勢制御技術の高さを見る事が出来る。また、通常は左右の脚を互い違いに進ませて歩行するが、馬のギャロップの様に疾走させ、ジャンプして障害物を飛び越えさせる実験も行われている。
2010年に更新された動画には、脚を素早く動かし時速8km(5マイル)の速さで走る様にもなっている。
2010年2月1日に国防高等研究計画局はボストン・ダイナミクス社に対して、ビッグドッグの実用化に向けたLS3 (Legged Squad Support System) の開発プロジェクトの費用として3200万ドルを提供すると発表した。[2]
2012年からアメリカ海兵隊で運用試験が始まっており、音声指示が可能となっている。2014年にアメリカ海兵隊での実運用開始を目指していると発表した[3]が、2015年12月、エンジン音が大きく敵に味方部隊の位置を知らせてしまうという理由で海兵隊はビッグドッグの採用を見合わせた。[4]
2013年2月28日には、取り付けられた一本のアームでコンクリートブロックを掴み、それを放り投げる動画が公開された。ブロックを投げる際、人間の運動選手が行う様に脚や胴体を総合的に使う事でアームのパワーを補強している。
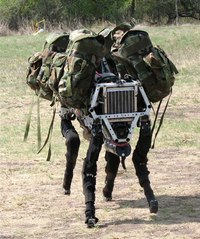
15馬力の2ストローク単気筒ガソリンエンジンを搭載し、毎分9000回転で油圧ポンプを駆動する。これにより作られた油圧で各脚4本、合計16本の油圧アクチュエータを作動させ、スムーズな歩行を実現している。動画等で確認できる耳障りな駆動音は2ストロークエンジンに由来する(後の改良型ではエンジンを更新したためか静音化が進んでいる)。なお、研究室などの屋内で動作させる際など、エンジンを停止し外部から油圧を供給する事でも駆動可能である。
| 主要記事 |  | |
|---|---|---|
| 種類 | ||
| 分類 | ||
| 移動 | ||
| 研究 | ||
| 関連 | ||
未登録
IPFS未登録
📡 0ピア
N=1
CRITICAL
PQS C40

